


Elektr transport vositalarini boshqarish tizimlari elektr transport vositalarining asosiy tizimi sifatida yoqilg'ida ishlaydigan{0}}transport vositalaridan sezilarli darajada farq qiladi. Ular asosan uchta toifaga bo'linadi: elektr quvvat boshqaruvi (EPS), elektro-gidravlik rul boshqaruvi (EHPS) va boshqaruv-By-Wire (SBW). Har bir tur o'ziga xos ish printsiplari, afzalliklari, kamchiliklari va qo'llash doirasiga ega. Ushbu maqolada elektr transport vositalari uchun ushbu uchta boshqaruv tizimining tarkibi va ishlash tamoyillari batafsil yoritilgan.
I. Rulda elektr quvvati (EPS)
EPShozirgi vaqtda elektr transport vositalarida eng ko'p qo'llaniladigan boshqaruv tizimidir. U an'anaviy Shlangi Rulda (HPS) o'rnini bosuvchi elektr motoridan rul boshqaruviga yordam beradi.
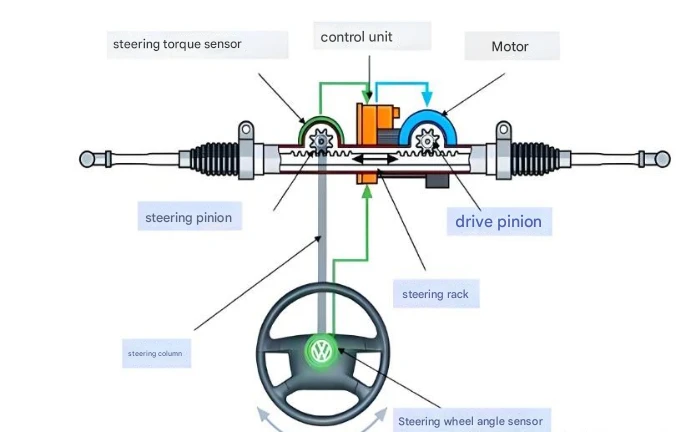
1. EPS tarkibi
EPS asosan quyidagi tarkibiy qismlardan iborat:
(1) Moment sensori: Rul g'ildiragining aylanish momentini va yo'nalishini aniqlaydi (haydovchining niyati).
(2) Rulda burchagi sensori: Rulda burchagini nazorat qiladi (ba'zi tizimlarda moment sensoriga o'rnatilgan).
(3) Avtomobil tezligi sensori: Avtomobil tezligi signallarini beradi (rul boshqaruvi yordami darajasini dinamik ravishda sozlash uchun).
(4) Elektron boshqaruv bloki (ECU): Sensor ma'lumotlarini real vaqtda qayta ishlaydi va kerakli boshqaruv yordamini hisoblab chiqadi.
(5) Quvvatli{1}}yordamchi vosita: Odatda cho'tkasiz doimiy to'g'ridan-to'g'ri dvigatel (BLDC) bo'lib, u momentni reduktor mexanizmi (masalan, chuvalchangli mexanizm) orqali rul ustuniga yoki tokchaga uzatadi.
(6) Kamaytirish mexanizmi: Rulda tizimini boshqarish uchun vosita momentini kuchaytiradi.
2. EPS ning ishlash printsipi
(1) Haydovchining niyatini aniqlash Haydovchi rulni aylantirganda, moment sensori Rulda milining burilish momentini o'lchaydi va Rulda burchagi sensori rulni boshqarish burchagini qayd etadi, ikkala signalni ECU ga yuboradi. Avtomobil tezligi signallari sinxron ravishda kiritiladi (masalan, past tezlikda, yuqori tezlikda barqarorlikni kamaytirish uchun ko'proq yordam talab qilinadi).
(2) ECU yordam talabini hisoblaydi ECU moment, avtomobil tezligi va hatto avtomobil holati (masalan, ba'zi yuqori{3}}modellarda egilish burchagi) asosida maqsadli yordamni hisoblab chiqadi va motorni boshqarish uchun PWM signalini chiqaradi. Algoritm misollari:
Kam{0}}tezlikda toʻxtash joyi: Dvigatelning quvvat-yordamchisi yuqori momentni chiqaradi (rulda oson boshqarish uchun).
Yuqori{0}}tezlikda haydash: Yordam kamayadi (yo'l hissini yaxshilash va haddan tashqari-sezuvchanlikdan qochish uchun).
(3) Dvigatel Rulda yordamini bajaradi Dvigatel quvvatni kamaytirish mexanizmi (masalan, qurt tishli uzatma, kamar) orqali rul ustuniga uzatadi yoki to'g'ridan-to'g'ri tokchani boshqaradi (turli EPS turlari o'rtasida strukturaviy farqlar mavjud, quyida ko'rib chiqing). Dvigatel yordamining yo'nalishi haydovchining rul yo'nalishiga mos keladi (moment sensori polaritesi bilan baholanadi).
(4) Fikr-mulohaza va tuzatish Tizim rul g'ildiragining momentini va rulning haqiqiy burchagini doimiy ravishda kuzatib boradi, yopiq halqa boshqaruviga erishish va ortiqcha-yordam yoki kechikishning oldini olish uchun dvigatel chiqishini dinamik ravishda sozlaydi.
3. EPSning tasnifi va qo'llash doirasi
Dvigatelning turli xil o'rnatish pozitsiyalariga qarab, EPS quyidagi turlarga bo'linishi mumkin:
| Turi | Dvigatel holati | Amaldagi avtomobil modellari | Xususiyatlari |
|---|---|---|---|
| C-EPS (ustun-turi EPS) | Rulda ustuniga o'rnatilgan | Yilni mashinalar, mikroavtomobillar | Oddiy tuzilma, arzon narxlardagi, ammo kam yordam chiqishi |
| P-EPS (Pinion-turi EPS) | Rulda pinioniga o'rnatilgan | Yilni / o'rta avtomobillar | Oʻrtacha yordam, yaxshi-muvozanatli ishlash |
| R-EPS (rack-turi EPS) | Rulda ustunini to'g'ridan-to'g'ri boshqaradi | Katta va oʻrta{0}}avtomobillar, SUVlar | Yuqori darajadagi yordam, tezkor javob, og'ir yuk tashish uchun{0}}mos keladi |
| DP-EPS (ikkita-Pinion EPS) | Ikkita motor mos ravishda pinion va tokchani boshqaradi | Yuqori unumdorlik-mashinalar, hashamatli avtomobillar | Rulda aniqroq, yaxshi dinamik javob |
4. EPS ning afzalliklari va kamchiliklari
Afzalliklar
(1) Yuqori energiya tejamkorligi, diapazon-do'stona: To'g'ridan-to'g'ri elektr motor tomonidan boshqariladigan EPS gidravlik nasosni talab qilmaydi va juda kam energiya yo'qotadi (an'anaviy HPS doimiy ravishda dvigatel quvvatini sarflaydi). Elektr transport vositalari uchun tejalgan energiya haydash oralig'ini bilvosita oshirishi mumkin (taxminan 3% -5% energiya samaradorligini optimallashtirish).
(2) Moslashuvchan sozlanishi rul yordami: Yordam darajasini turli stsenariylarga moslashish uchun dasturiy ta'minot orqali dinamik ravishda sozlanishi mumkin (masalan, past tezlikda engil boshqaruv, yuqori tezlikda barqaror boshqaruv) va u hatto shaxsiylashtirilgan haydash rejimlarini (sport/konfor) qo'llab-quvvatlaydi.
(3) Oddiy tuzilma, past parvarishlash xarajati: Shlangi moy, nasoslar, quvurlar va boshqa komponentlarni yo'q qiladi, yog 'oqishi xavfini va keyingi parvarishlash zarurligini kamaytiradi.
(4) Kuchli atrof-muhitga moslashish: ekstremal haroratga ta'sir qilmaydi (gidravlik moy past haroratlarda gidravlik tizimlarda qalinlashadi, bu esa boshqaruvning kechikishiga olib keladi).
(5) Haydovchiga yordam berishning ilg'or tizimlarini (ADAS) qo'llab-quvvatlash: qatorni saqlash va avtomatik to'xtash joyi kabi ADAS funktsiyalari bilan mos keladi.
Kamchiliklari
(1) Zaif yo'l hissi haqida fikr-mulohaza: Elektr yordamining simulyatsiya qilingan yo'l hissi gidravlik tizimlarga qaraganda kamroq tabiiydir.
(2) Elektron boshqaruv tizimining ishonchliligiga bog'liqlik: Dvigatel, sensorlar yoki boshqaruv dasturining noto'g'ri ishlashi yordamning to'satdan yo'qolishiga olib kelishi mumkin (garchi ortiqcha dizaynlar mavjud bo'lsa-da, xavflar hali ham mavjud).
(3) Yuqori{1}}yuk stsenariylarida yordam yetarli emas: Yuqori-quvvatli dvigatellar qimmatga tushadi va baʼzi arzon{3}}modellar oʻta ogʻir ish sharoitlarida (masalan, harakatsiz holatda rul boshqaruvi) yetarlicha yordamga ega boʻlmasligi mumkin.
II. Elektro{1}}gidravlik quvvat boshqaruvi (EHPS)
Elektr yuk mashinalarining yuki ogʻirligi va rul boshqaruviga kuchli yordam kerakligi sababli, baʼzi modellar energiya samaradorligi va boshqarilishini yaxshilash uchun anʼanaviy Gidravlik Rul boshqaruvi (HPS) asosida elektron boshqaruv texnologiyasini joriy qiluvchi Electro{0}}Gidravlik Power Rulda (EHPS) qoʻllaydi.

1. EHPS tarkibi
EHPS tizimi asosan quyidagi tarkibiy qismlardan iborat:
(1) Elektro{1}}gidravlik nasos (anʼanaviy dvigatel-boshqariladigan gidravlik nasos oʻrnini bosuvchi) Elektr dvigateli tomonidan boshqariladigan va dvigateldan mustaqil ravishda ishlaydigan, u elektr transport vositalari uchun javob beradi. Odatda, energiya samaradorligini oshirish uchun choʻtkasi boʻlmagan DC Dvigatel (BLDC) yoki Doimiy magnit sinxron motor (PMSM) dan foydalanadi.
(2) Gidravlik quvvat{1}}yordamchi mexanizm (stend va pinion yoki aylanma sharni boshqarish moslamasi) HPSga o'xshaydi, lekin gidravlik bosim elektron boshqaruv tizimi tomonidan aniq sozlanadi.
(3) Elektron boshqaruv bloki (ECU) Elektro{1}}gidravlik nasosning aylanish tezligi va bosimini avtomobil tezligi va boshqaruv momenti kabi signallarga muvofiq sozlaydi.
(4) Shlangi rezervuar, gidravlik quvur liniyalari, boshqaruv klapanlari an'anaviy HPS bilan bir xil, gidravlik moyni saqlash va oqimni boshqarish uchun javobgardir.
2. EHPS ning ishlash printsipi
(1) Signallarni yig'ish.Haydovchi rulni aylantirganda, rulning moment sensori haydovchining rulni boshqarish niyatini (rulda kuchining kattaligi va yo'nalishi) aniqlaydi. Avtomobil tezligi sensori joriy avtomobil tezligi haqida ma'lumot beradi (past tezlikda ko'proq yordam, yuqori tezlikda kamroq yordam).
(2) ECU kerakli yordamni hisoblaydi moment, avtomobil tezligi va boshqaruv burchagi kabi maʼlumotlarga asoslanib, ECU tegishli gidravlik bosim talabini hisoblab chiqadi va elektro-gidravlik nasosning aylanish tezligini nazorat qiladi.
Past tezliklar (masalan, to'xtash joyi): Dvigatel oson boshqarish uchun gidravlik moyning katta oqimini ta'minlash uchun yuqori tezlikda ishlaydi.
Yuqori tezliklar: Dvigatel yordamni kamaytirish, rulning "barqarorligini" oshirish va haydash barqarorligini yaxshilash uchun sekinlashadi.
(3) Elektro{1}}gidravlik nasos bosimni ta'minlaydi Dvigatel gidravlik nasosni boshqaradi, u gidravlik moyga bosim o'tkazadi va uni Rulda boshqaruv klapaniga etkazib beradi. Rulda momentining yo'nalishiga ko'ra, nazorat valfi gidravlik moyni gidravlik silindrning mos keladigan kamerasiga yo'naltiradi, gidravlik silindrni bog'lab turishga yordam beradi.
Past tezlik/og'ir yuk: Ruldani osonlashtirish uchun yordamni kuchaytirish uchun gidravlik bosimni oshiring.
Yuqori tezlik/yuksiz: Yordamni kamaytirish va haydash barqarorligini yaxshilash uchun gidravlik bosimni pasaytiring.
(4) Gidravlik moyning aylanishi Yordam tugallangach, gidravlik moy yopiq halqa aylanishini hosil qilish uchun rezervuarga qaytadi.
3. EHPSning afzalliklari va kamchiliklari
Afzalliklar
(1) Yuqori-momentli yordam: Og'ir yuk yuk mashinalari va tijoriy{2}}elektr yuk mashinalari uchun mos keladi, bu EPS ga qaraganda kuchliroq boshqaruv quvvatini ta'minlaydi.
(2) Yuqori ishonchlilik: etuk gidravlik tizim ekstremal ish sharoitida (masalan, past harorat, yuqori yuk) barqaror ishlaydi.
(3) Oʻrtacha xarajat: EPSga qaraganda tejamkorroq (yuqori{1}}quvvatli dvigatel + kamaytirish mexanizmi bilan jihozlangan) va anʼanaviy HPSga qaraganda tejamkorroq.
Kamchiliklari
(1) Nisbatan yuqori energiya iste'moli: Elektro-gidravlik nasos uzluksiz ishlaydi va EPSga qaraganda ko'proq quvvat sarflaydi (lekin an'anaviy HPSga qaraganda tejamkorroq energiya-).
(2) Murakkab tuzilma: Shlangi quvurlarni, suv omborlarini va boshqa komponentlarni talab qiladi, EPSga qaraganda biroz qiyinroq texnik xizmat ko'rsatish.
(3) Bir oz sekin javob: Shlangi tizimning dinamik sozlash tezligi EPSdan bir oz pastroq.
III. Boshqarish-boʻyicha-Sim (SBW)
Rulda-bo'yicha-Sim (SBW)boshqaruv tizimlarining kelajakdagi rivojlanish yo'nalishi hisoblanadi. Rulda va g'ildiraklar orasidagi mexanik aloqani butunlay yo'q qiladi va boshqaruvni boshqarish uchun butunlay elektr signallariga tayanadi.
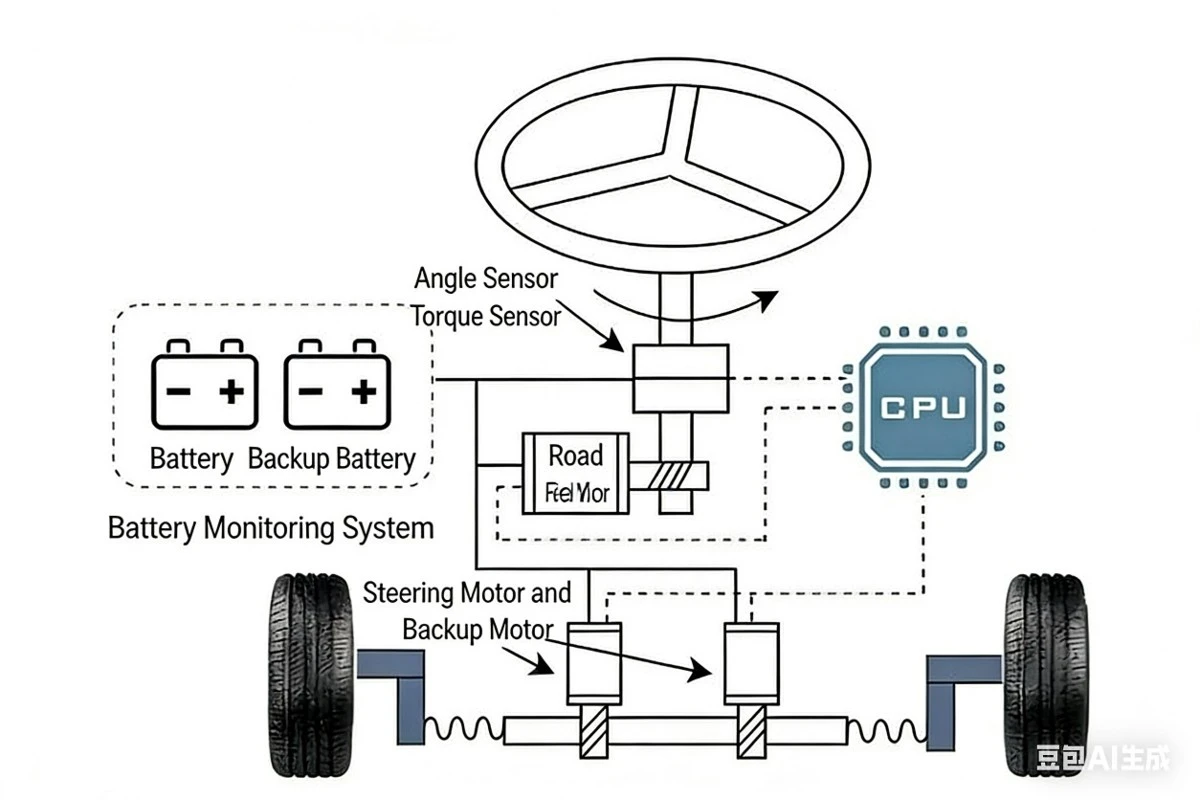
1. SBW tarkibi
SBW tizimi asosan quyidagi tarkibiy qismlardan iborat:
(1) Rulda moduli Haydovchining rulni boshqarish niyatini aniqlash va yo'lni his qilish bo'yicha fikr-mulohazalarni taqlid qilish uchun javob beradi, jumladan: rul g'ildiragi momenti/burchak sensori, yo'lni his qilish mexanizmi va rulning elektron boshqaruv bloki.
(2) Rulda boshqaruv moduli G'ildirak boshqaruvini boshqarish, an'anaviy rul ustuni va tirgak va pinion mexanizmini almashtirish uchun javob beradi, shu jumladan: rul boshqaruvi dvigateli, rul burchagi sensori va kamaytirish mexanizmi (masalan, vida yoki vites to'plami).
(3) Elektron boshqaruv bloki (ECU)Signalni qayta ishlash va tizimni muvofiqlashtirish uchun mas'ul bo'lgan SBW "miyasi", jumladan: asosiy ECU va ortiqcha ECU.
(4) Ortiqcha xavfsizlik tizimi Xavfsizlikni ta'minlash uchun SBW bir nechta zaxira nusxalari bilan jihozlangan bo'lishi kerak, jumladan: ikkita quvvat manbai, ikki tomonlama aloqa kanallari va mexanik favqulodda zaxira.
2. SBW ning ishlash printsipi
(1) Signal yig'ish (rul moduli)
Moment/burchak sensori: haydovchi rulining aylanish kuchi va burchagini aniqlaydi va ularni elektr signallariga aylantiradi.
Avtomobil tezligi va egilish tezligi kabi signallar: Rulda optimal javobini hisoblash uchun CAN avtobusi orqali avtomobil holatini (masalan, ESP, ABS ma'lumotlari) oling.
(2) Elektron nazorat (ECU qaror-qabul qilish)
Asosiy ECU: Sensor signallari asosida maqsadli boshqaruv burchagini (avtomobil tezligi, haydash rejimi va h.k. bilan birgalikda rulni boshqarish nisbatini dinamik ravishda sozlaydi) va yo‘lni his qilish teskari aloqa intensivligini (shinalar va yo‘l yuzasi o‘rtasidagi o‘zaro ta’sir kuchini simulyatsiya qiladi) hisoblaydi.
Ortiqcha ECU: Asosiy tizimni real vaqt rejimida kuzatib boradi va nosozlik aniqlangandan so'ng (masalan, signal yo'qolishi, vosita anormalligi) darhol favqulodda holat rejimini o'z zimmasiga oladi yoki faollashtiradi.
(3) Rulda boshqaruvi (g'ildirakda haydash) Rulda ijro etuvchi vosita (odatda yuqori{1}}momentli cho'tkasiz dvigatel) g'ildiraklarni burish uchun surish uchun to'g'ridan-to'g'ri tokchani yoki rul bo'g'inini boshqaradi. Joylashuv sensori yopiq halqa nazoratiga erishish va ECU ko'rsatmalarining to'g'ri bajarilishini ta'minlash uchun real vaqtda g'ildiraklarning haqiqiy boshqaruv burchagini qaytaradi.
(4) Yo'lni his qilish simulyatsiyasi (rul g'ildiragining fikr-mulohazalari) Yo'lni his qilish mexanizmi an'anaviy boshqaruv tizimlarining mexanik yo'l hissini (masalan, zarbalar, shinalar tutqichidagi o'zgarishlar) taqlid qilish uchun rulga dasturlashtiriladigan qarshilikni qo'llaydi.
3. SBW ning afzalliklari va kamchiliklari
Afzalliklar
(1) Mexanik ulanish yo'q: shassi tartibining moslashuvchanligini yaxshilaydi va ichki makonni oshiradi.
(2) Rulda o'zgaruvchan nisbati: Rulda aylanish burchagi va g'ildirakni boshqarish burchagi erkin sozlanishi (masalan, past tezlikda sezgir rul, yuqori tezlikda barqarorroq).
(3) Avtonom haydashga mukammal moslashtirilgan: Rulda haydovchi aralashuvisiz kompyuter tomonidan to'liq boshqarilishi mumkin.
(4) To'qnashuvdan xavfsizroq himoya: Rulda ustuni yo'q, u to'qnashuvda haydovchi bo'linmasiga kirmaydi.
Kamchiliklari
(1) Yuqori narx: Yuqori-ishonchli elektron komponentlar va ortiqcha tizimlarni talab qiladi.
(2) Normativ cheklovlar: Hozirgi vaqtda ba'zi mamlakatlar qisman mexanik zaxiralarni saqlashni talab qiladi (masalan, Toyota SBW tizimi hali ham debriyaj favqulodda ulanishini saqlab qoladi).
(3) Iste'molchi qabul qilish: Ba'zi foydalanuvchilar "mexanik aloqa yo'q" boshqaruv usuliga shubha qilishadi.
IV. Xulosa
Ushbu maqolada elektr transport vositalari uchun uch xil turdagi boshqaruv tizimlari va ularning ishlash tamoyillari keltirilgan. Elektr yuk mashinalari boshqaruvidagi ogʻir yuk tufayli EHPS (Elektro{1}}gidravlik quvvat boshqaruvi) hozirda ham asosiy yechim boʻlib, yordam intensivligi, ishonchliligi va narxi oʻrtasida yaxshi muvozanatga erishadi. Biroq, yuqori-quvvatli EPS texnologiyasining rivojlanishi bilan ba'zi elektr yuk mashinalari kelajakda EPS yoki gibrid boshqaruv tizimlariga o'tishi mumkin. Ayni paytda EPS hali ham eng iqtisodiy{5}}samarali yechim bo'lib qolmoqda va keng qo'llaniladi. Elektr avtomobil boshqaruvi tizimlarining kelajagi EPS (Elektr Power Rulda) dan SBW (Steer-By-Wire) ga o'zgaradi va SBW o'zining yuqori moslashuvchanligi va avtonom haydashga mosligi bilan asosiy oqimga aylanadi.